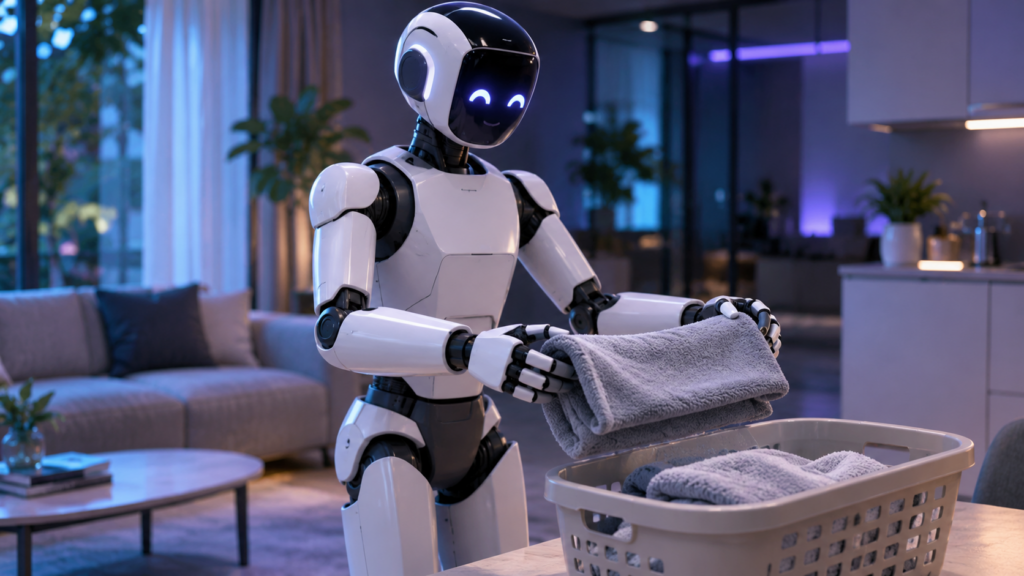
Avere un robot capace di sistemare gli oggetti, svolgere piccole faccende domestiche e interagire naturalmente con le persone è un obiettivo che diverse aziende tecnologiche stanno cercando di raggiungere. La difficoltà, però, non riguarda soltanto la capacità di muoversi su due gambe. Per essere realmente utile, una macchina deve saper riconoscere ciò che la circonda, manipolare oggetti delicati e adattarsi ad ambienti imprevedibili come le nostre abitazioni.
In questa corsa alla robotica domestica starebbe entrando anche Meta, che avrebbe completato un primo prototipo di robot umanoide chiamato Max. A rivelarlo è The Information, secondo cui il dispositivo sarebbe nato dalla collaborazione con Fourier, azienda cinese specializzata nello sviluppo di robot, attraverso un progetto durato circa tre mesi.
Il prototipo avrebbe dimensioni relativamente contenute, con un’altezza di 150 centimetri e un peso di circa 48 chilogrammi. La struttura comprenderebbe mani progettate per afferrare piccoli oggetti, un altoparlante integrato e uno schermo utilizzabile per visualizzare espressioni facciali, rendendo più immediata la comunicazione con le persone.
Particolarmente interessante sarebbe la scelta dell’hardware. Per elaborare le informazioni raccolte dai sensori e gestire le funzioni di intelligenza artificiale, Meta avrebbe utilizzato NVIDIA Jetson Thor, una piattaforma progettata per applicazioni robotiche avanzate. L’obiettivo è consentire al sistema di interpretare ciò che accade nell’ambiente e tradurre queste informazioni in movimenti e azioni concrete.
Il progetto, comunque, sarebbe già passato alla fase successiva. Da settembre sarebbe infatti in sviluppo Max 2, una versione aggiornata che dovrebbe introdurre modifiche al busto e alle mani, nuovi sensori e un proiettore. Alcuni miglioramenti sarebbero destinati soprattutto alla gestione delle scale, uno degli ostacoli più complessi per i robot bipedi.
Non esiste ancora una data per un eventuale lancio commerciale e, soprattutto, non sono disponibili dimostrazioni pubbliche sufficienti a valutare le reali capacità domestiche del prototipo.